本网讯 8 月 23 日,第二十一届全国大学生智能汽车竞赛全国总决赛于安徽大学圆满落幕。非凡娱乐电子信息与控制工程学院智能车四支参赛队伍,在孙伟、陈华珍两位老师的指导下奔赴赛场,与全国各高校学子同台竞技。在竞争激烈的华南赛区,来自 133 所高校的 671 支队伍展开角逐,非凡娱乐参赛团队斩获2 项华南赛区一等奖、1 项华南赛区二等奖、1 项华南赛区三等奖。其中 “山高路亦平” 队伍成功突围晋级全国总决赛,并在国赛激烈比拼中荣获全国一等奖。本次参赛成绩是非凡娱乐近三年该项赛事最佳成绩,在同类院校中名列前茅,充分彰显了非凡学子过硬的工程创新实践能力。
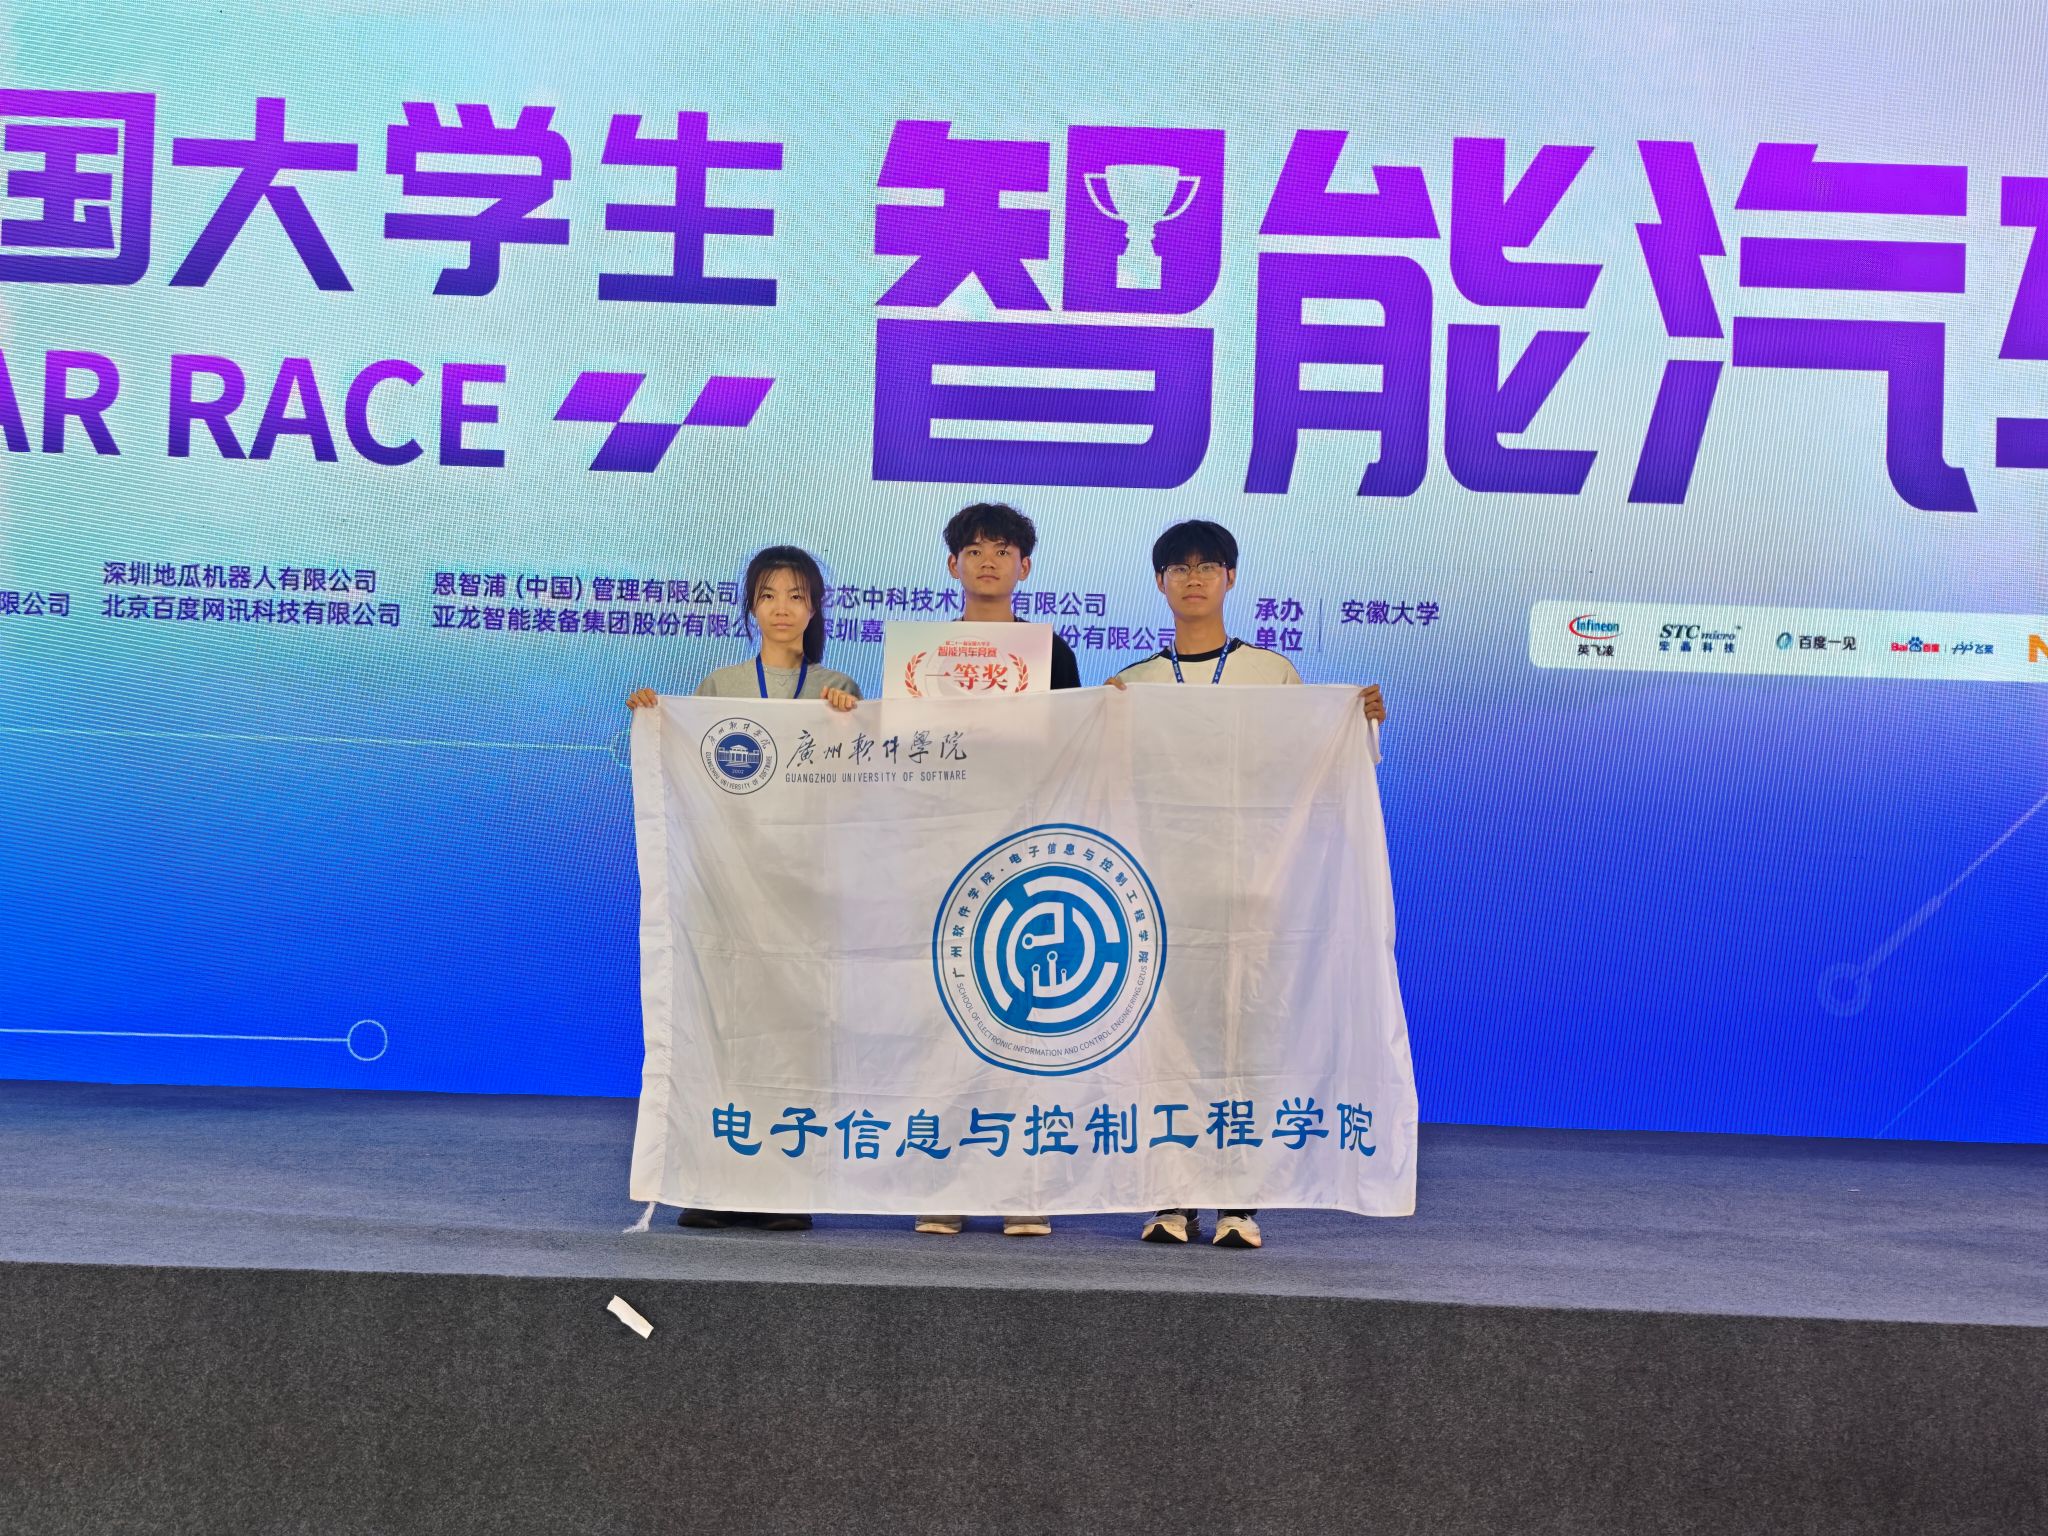
安徽大学(国赛赛点)-合照
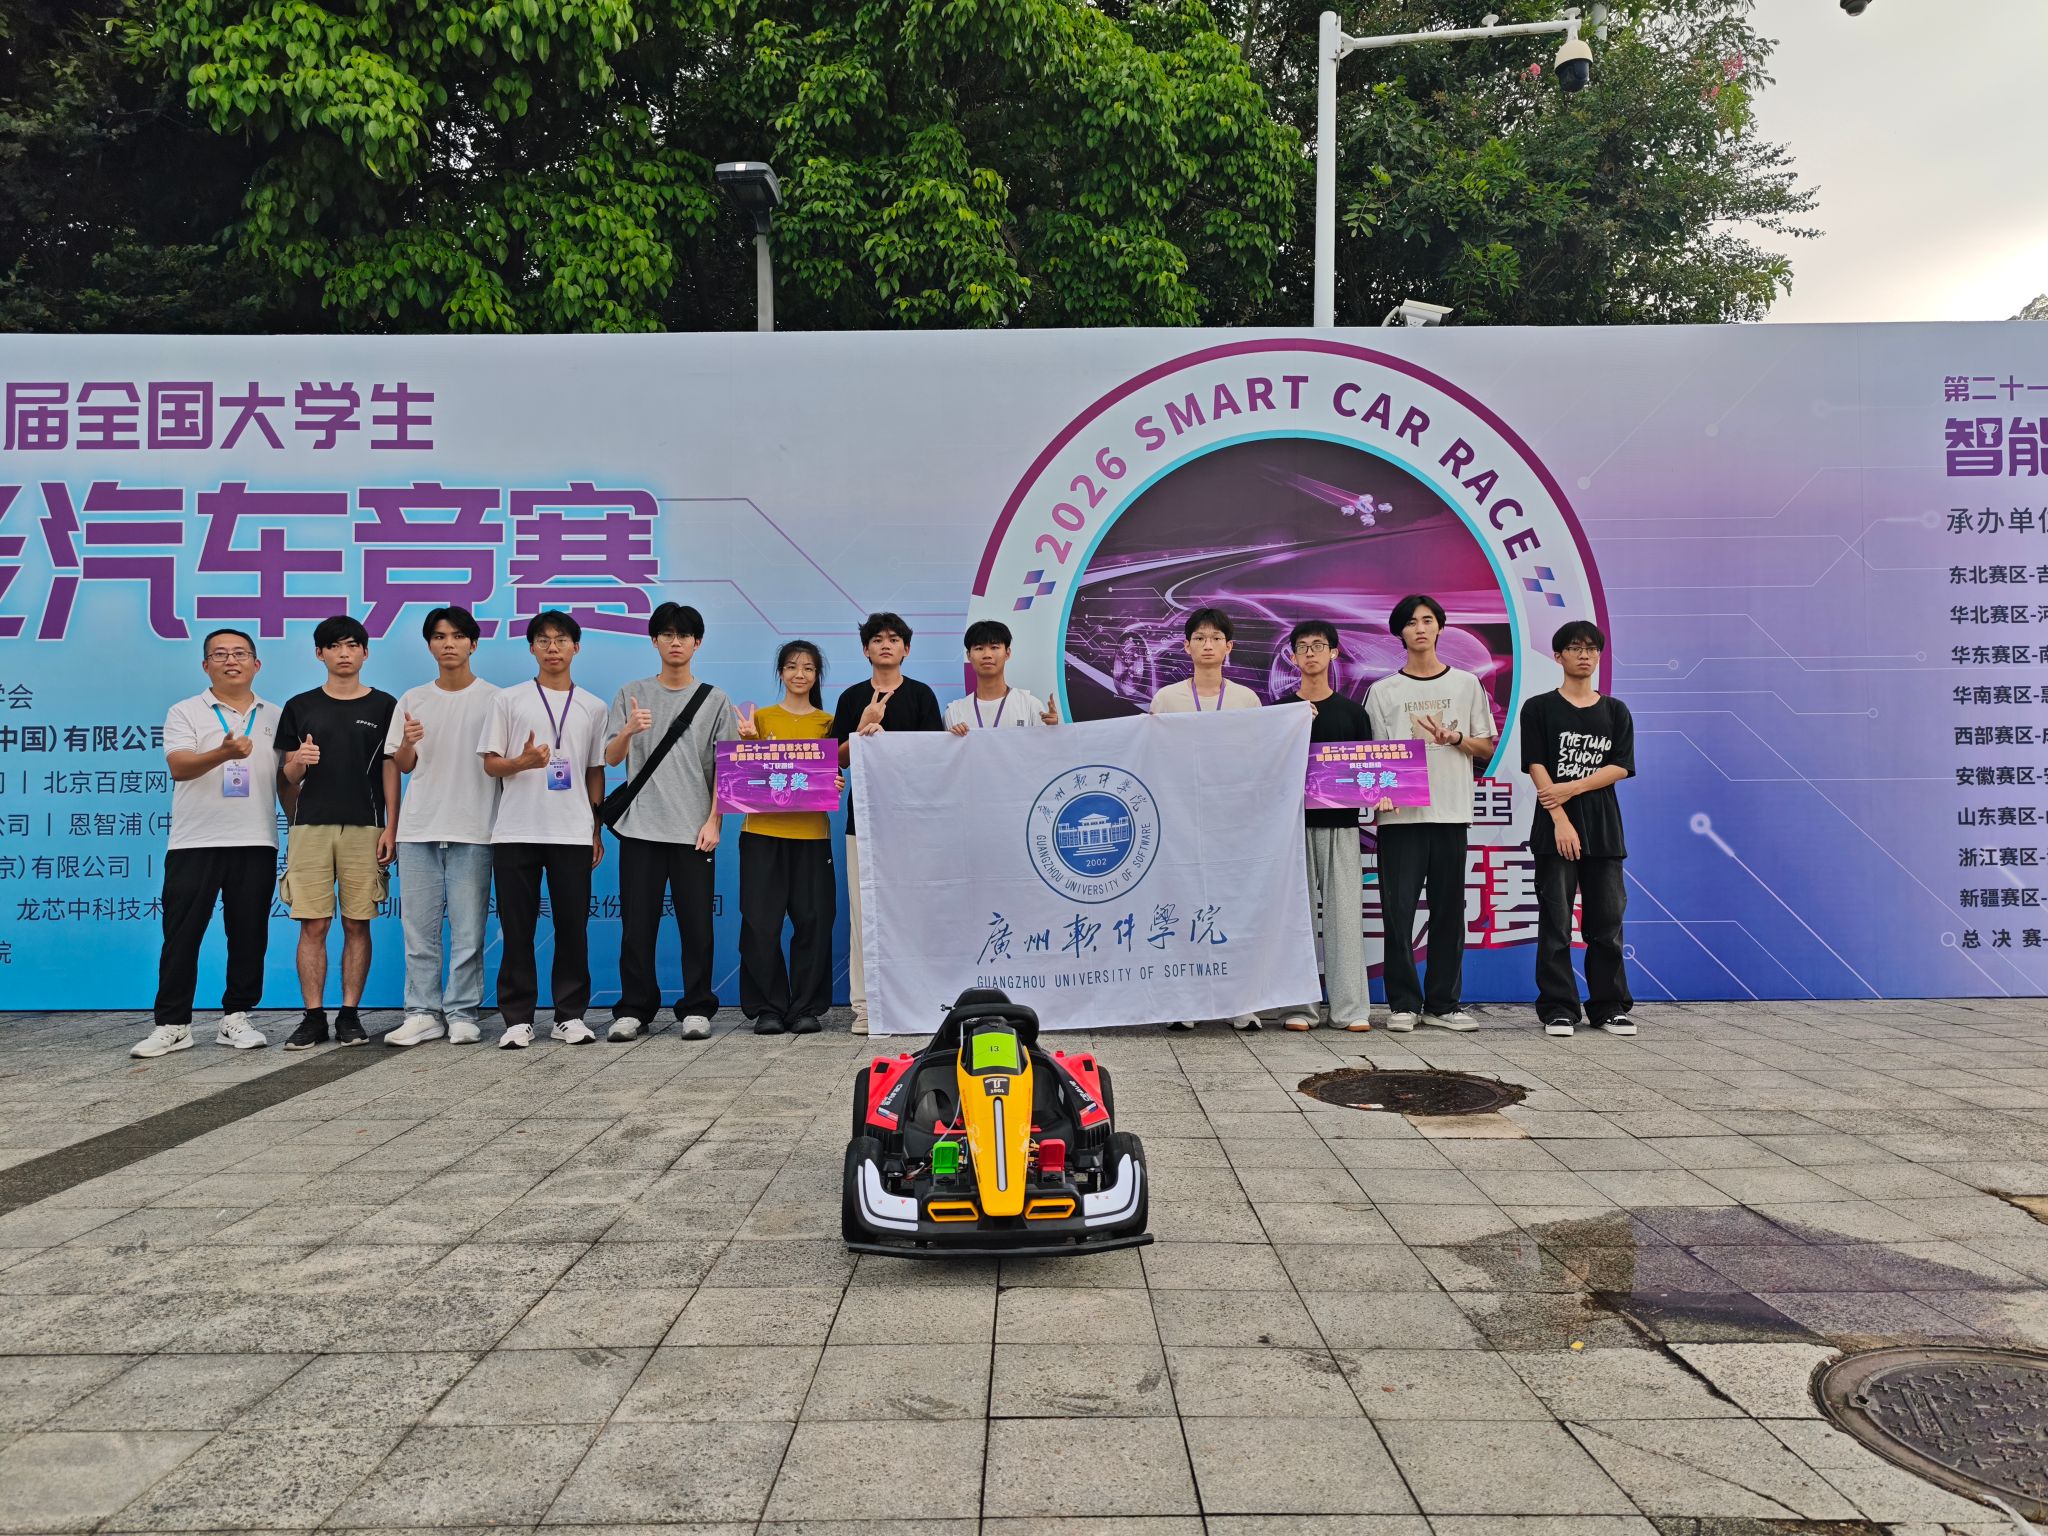
安徽大学(国赛赛点)-队员合照

第二十一届全国大学生智能汽车竞赛全国总决赛比赛获奖名单
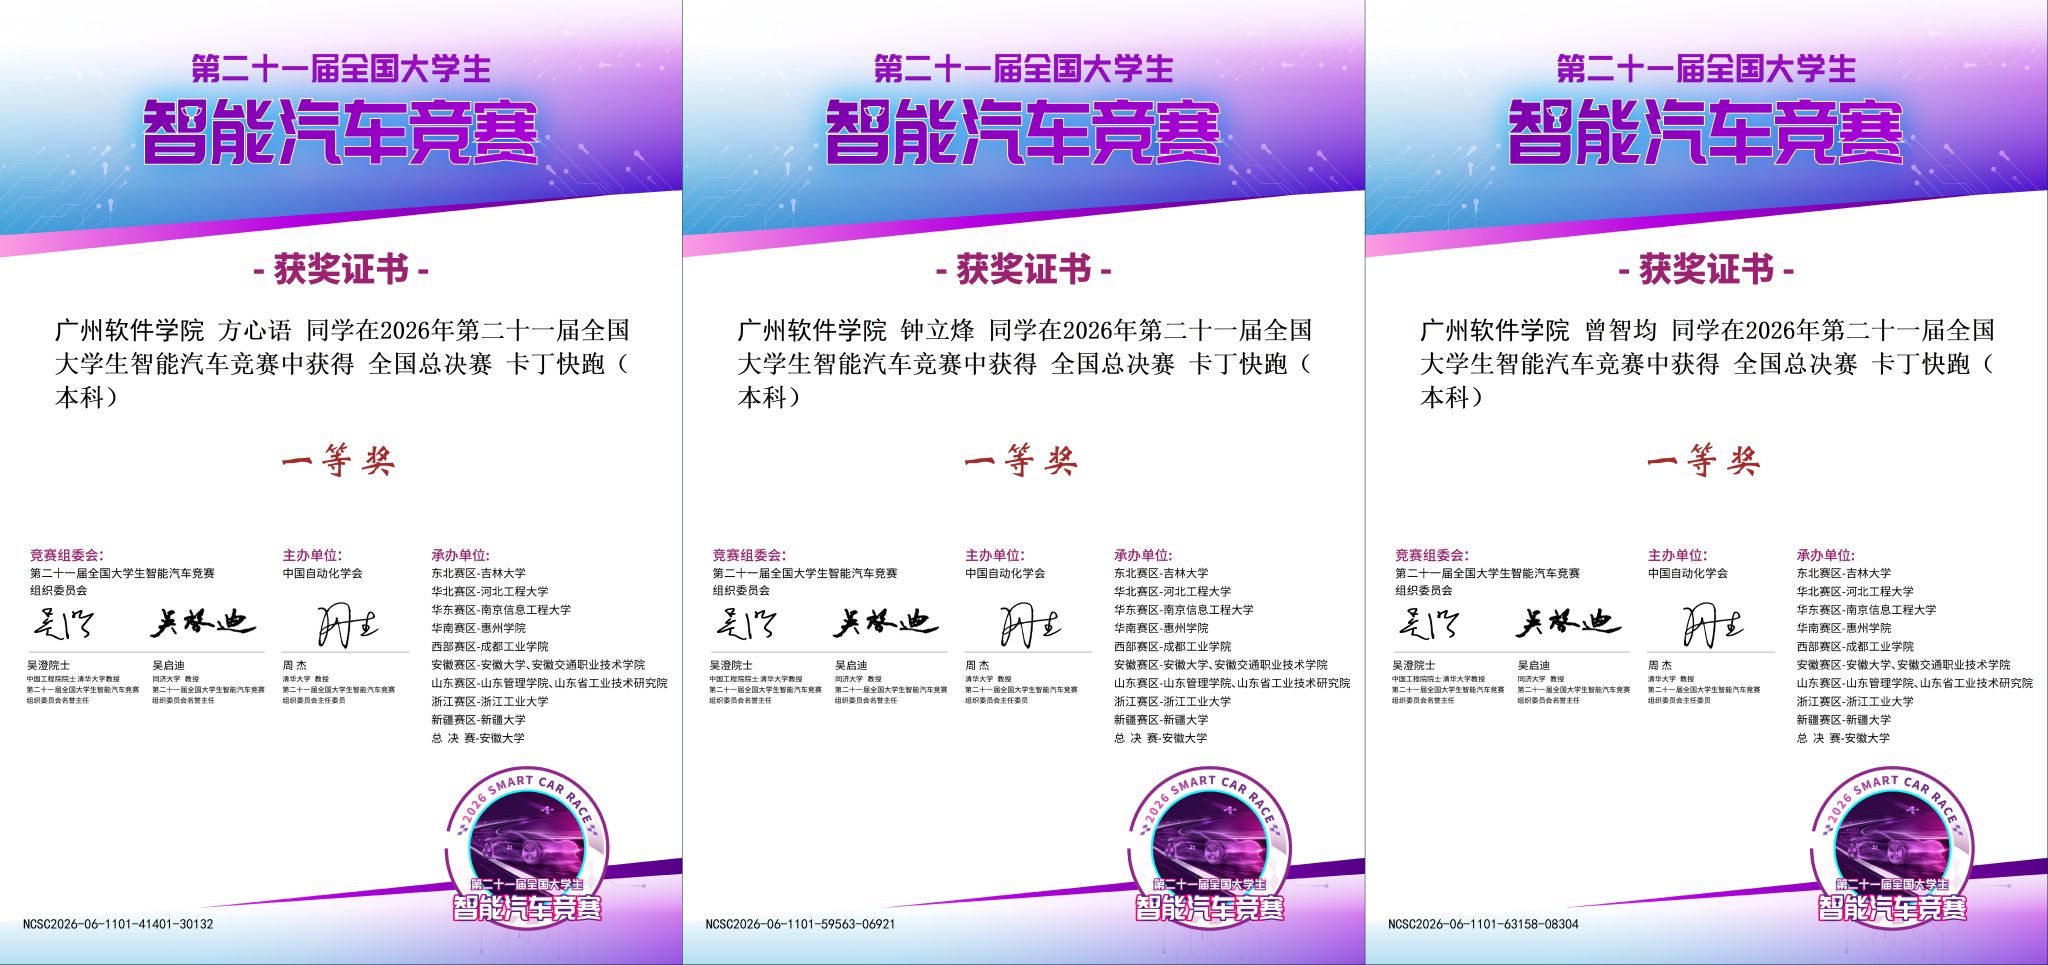
全国总决赛 卡丁快跑(本科组)一等奖获奖证书
合照
华南赛区一等奖
山高路亦平
梦蝴蝶
华南赛区二等奖
呆呆队
华南赛区三等奖
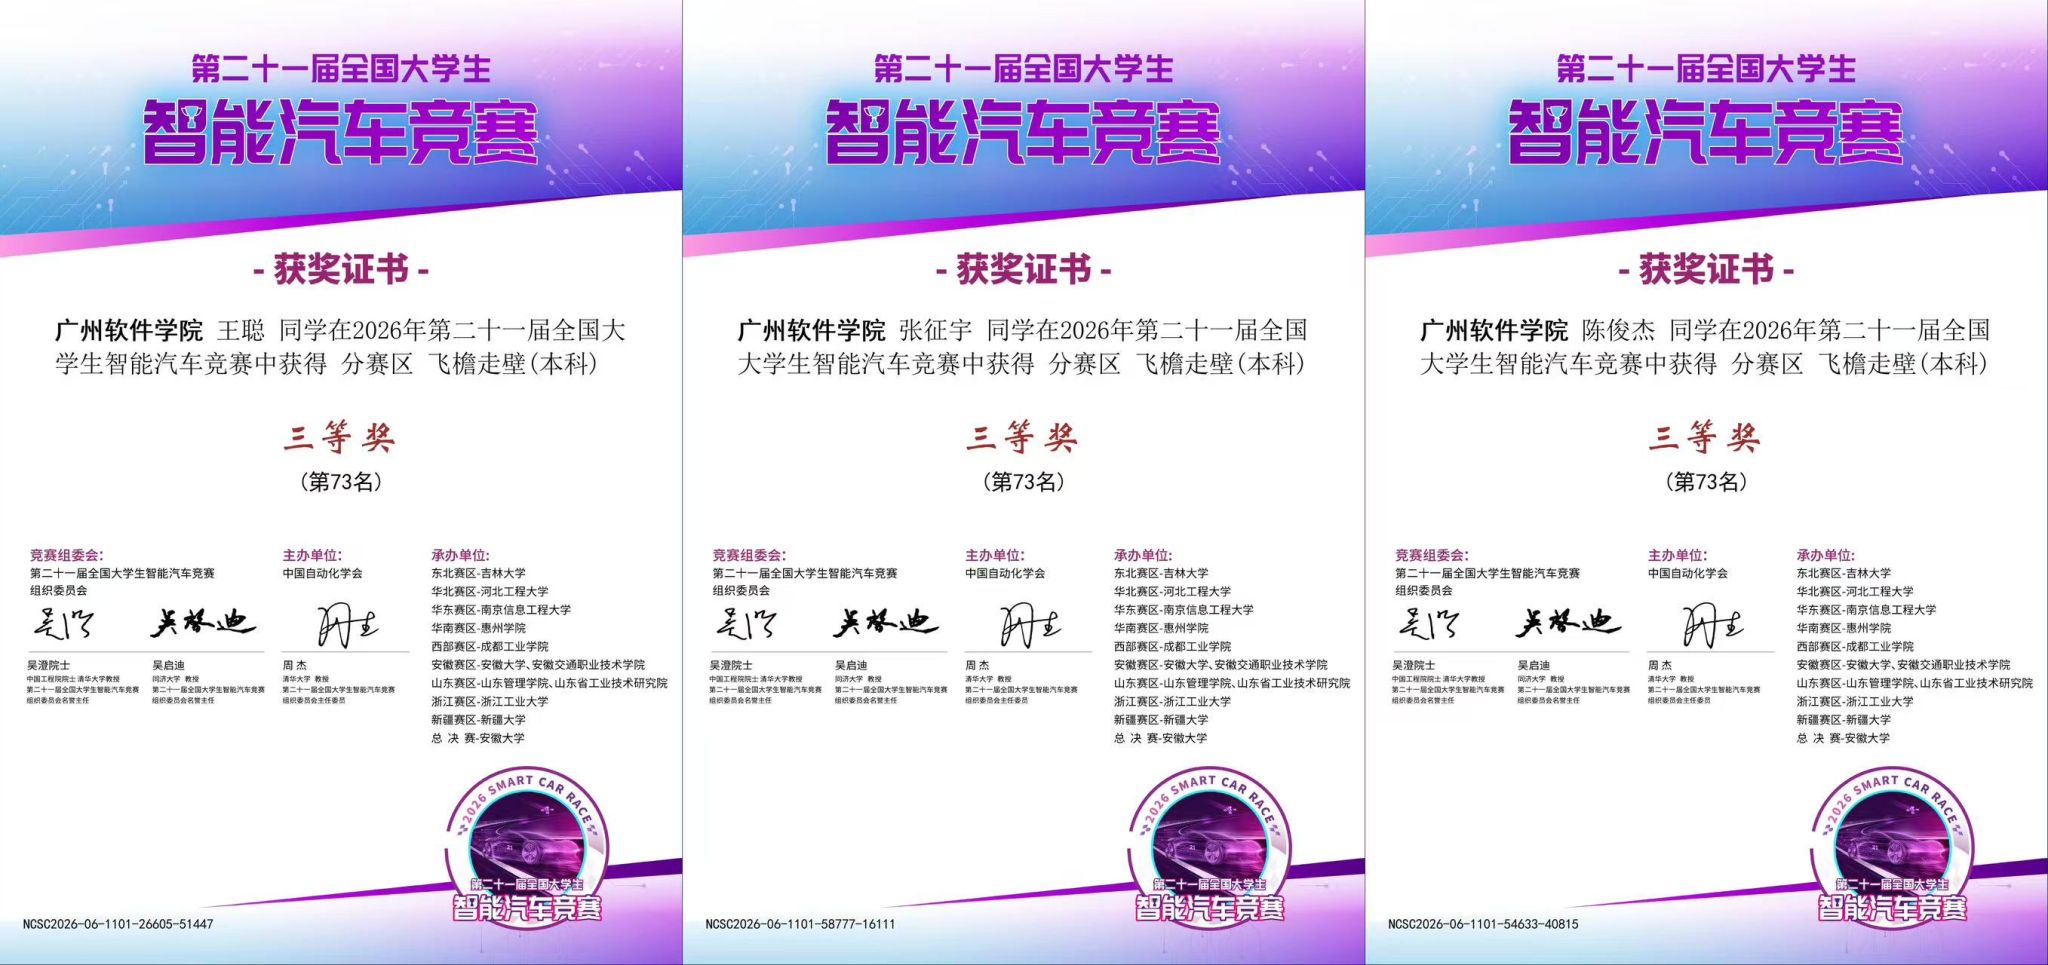
秋名山负压一队
赛事介绍
全国大学生智能汽车竞赛作为国家教育部十八项重要赛事之一,也是全国大学生课外学术科技A类赛事。全国大学生智能汽车竞赛自2006年首届举办以来,始终坚持将“立足培养、重在参与、鼓励探索、追求卓越”作为指导思想,深度整合人工智能、自动控制、传感器技术、计算机视觉等尖端领域知识,为中国学子开拓出一条工程创新的实践通途。而今年车赛已是第二十一届,累计参赛规模突破50万人次,竞赛声誉保持高位。该比赛以完成赛道的时间成绩为标准,被参赛选手称为最具公平竞争性的比赛。第二十一届全国大学生智能车竞赛竞速类共有来自642所高校的3620支队伍,参加了分(省)赛区十一个组别的选拔;此外还设有综合类(创意组)五个项目以及现场挑战赛。包括清华大学、哈尔滨工业大学、同济大学、北京科技大学、武汉大学、中国计量大学、暨南大学、华南理工大学等等的985、211院校的参赛队伍。该比赛能极大锻炼同学们的学习能力,动手能力和抗压能力,是同学们将所学知识转化为实践的一个重要赛事。
相较于往年,今年的赛题在 MCU 型号、车模规格及任务设定上均进行了创新性调整与设计,这种多维度创新给参赛选手带来了不小的挑战。
卡丁快跑组是一个典型的例子,首次出现的载人室外组别,比赛不再只是绕圈竞速,还要自动出车、视觉跟踪、八字绕桩、自动泊车;听语音指令完成灯光、鸣笛、穿门洞、蛇形行驶,还需通过视觉跟踪跟随人员穿越迷宫,这对硬件设计、车模结构、软件设计都有比较大的的考验。团队通过姿态解算IMU数据、融合编码器与摄像头视觉引导,实现惯性导航与人员跟踪,最终以精准的复现与极快的速度荣获全国一等奖。
疯狂电路组(原缩微光电组)赛道呈电路图,白线构成串、并联及反馈回路,支路元器件图案形成识别干扰。赛道提前一周公布,团队赛前规划最优路径,比赛按既定路线高速循迹,无需实时算路;压上路肩即犯规。团队以摄像头识别引导线与元件,融合编码器与IMU控制姿态,已跑出2.8m/s稳定方案
飞檐走壁组需自制轻量车,靠电磁导航在立体赛道跑完两周,车重计入成绩。团队以5路电磁线圈采集20kHz引导信号,融合IMU解算俯仰与侧倾,区分平面、垂直面与滚筒工况;过立体元素时动态分配驱动力并调节负压,配合编码器闭环控速,保证爬墙、过筒、过跷跷板时不断线、不翻车。
轮腿穿越组由上届平衡轮腿组升级而来,需自制双足轮腿车,在室外完成绕桩、定点排雷及颠簸越障。车模以英飞凌TRAVEO为主控,搭配FOC驱动板,集成无刷电机、编码器、摄像头、GPS及ST公司LSM6惯性测量单元与多路舵机。控制上采用LQR实现稳定控制与轨迹跟踪,FOC经克拉克、帕克变换及串级PID精准驱动电机,EKF融合IMU与GPS数据完成姿态估计和室外定位,VMC控制舵机调整腿部行程。经仿真与实测,可完成框内自旋、单边桥平衡及台阶跳跃。
今年赛题难度大、开发周期长。从电路设计到结构搭建、程序调试,再到最终成型的整车——有的能在立体电磁赛道上爬墙、过筒、过跷跷板,有的能沿电路图高速遍历元器件,有的靠轮腿平衡攻克排雷、单边桥和台阶跳跃。更有的能驾驭载人卡丁车完成绕桩、语音交互与迷宫复走,每一辆性能各异的小车,都是选手们凭借坚持不懈的钻研与攻坚克难的韧劲,逐一突破从“0”到“1”重重壁垒的硬核成果!
恭贺“山高路亦平”团队斩获国一!